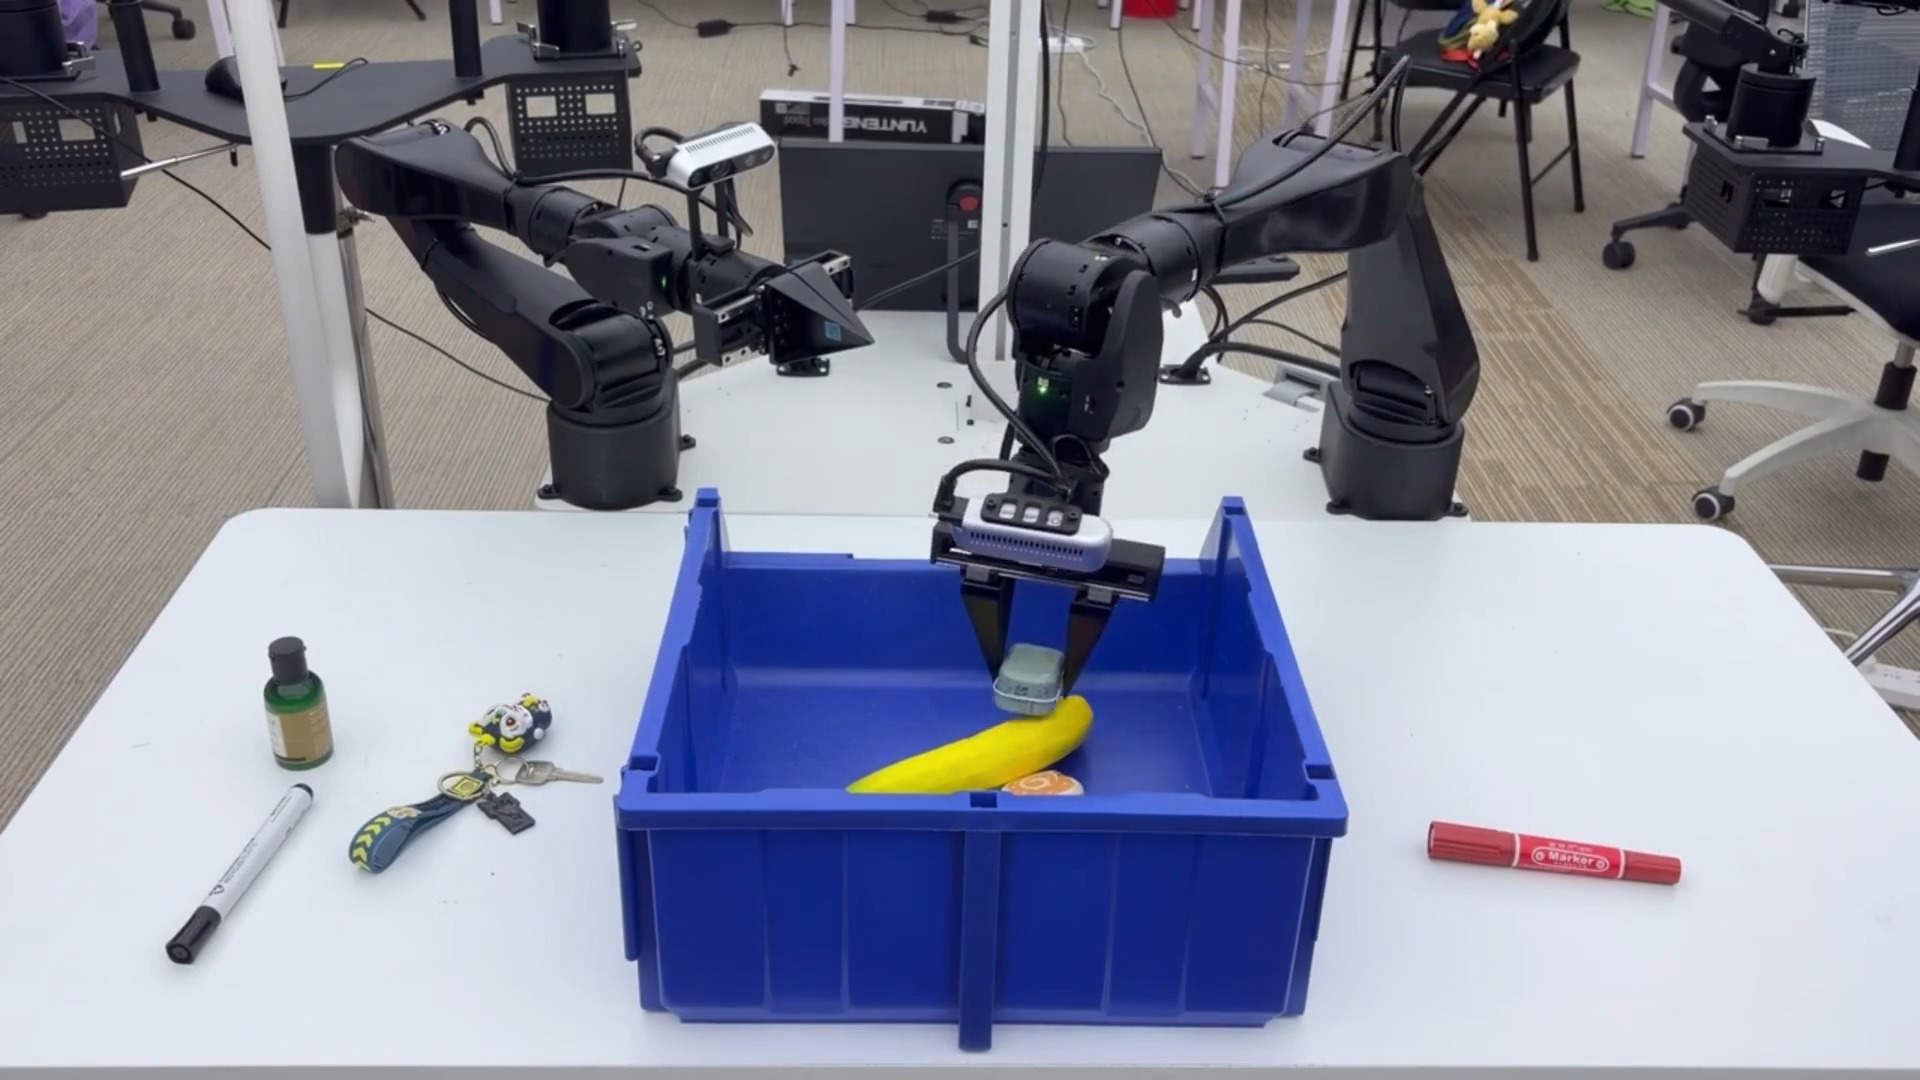
Peking University · robot AI model
TrackVLA++
China · 2025
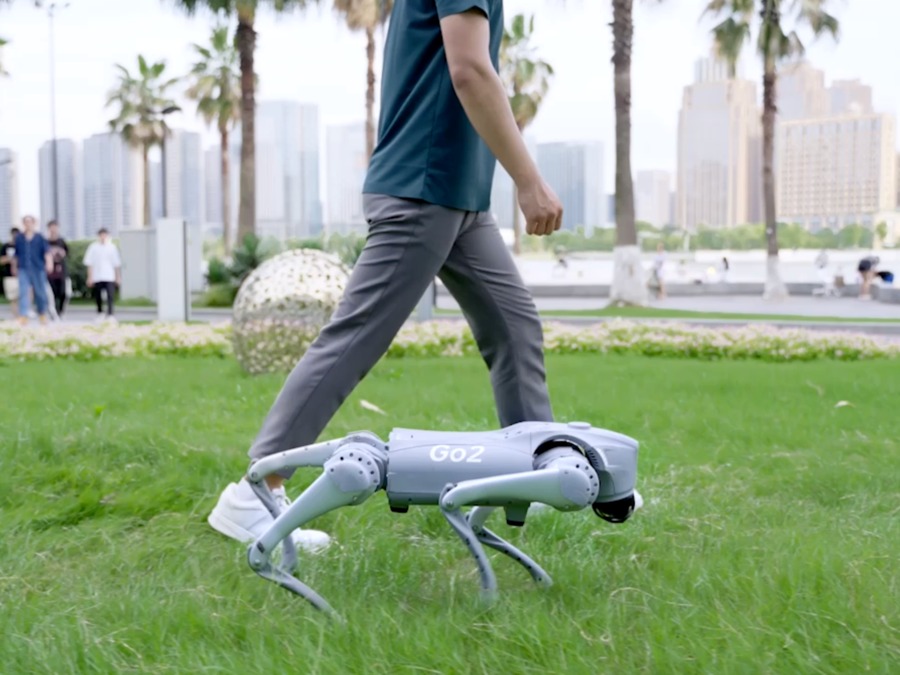
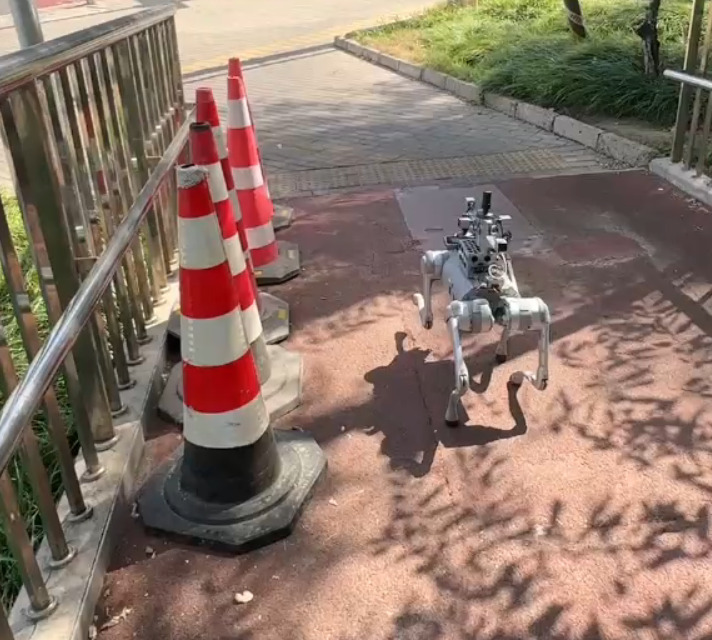
Runs on Go2 by Unitree RoboticsSource and note: Go2B arxiv.org/html/2510.07134 · Retrieved 18 November 2026
Sources retrieved: 18 November 2026 (A, B, C)
- Model type
- Vision-language-action (VLA)Source and note: Model typeA pku-epic.github.io/TrackVLA-plus-plus-Web/ · Retrieved 18 November 2026Note. Project page: “TrackVLA++ is a novel Vision-Language-Action model that incorporates spatial reasoning and target identification memory”
- Inputs
- Camera LanguageSource and note: InputsA pku-epic.github.io/TrackVLA-plus-plus-Web/ · Retrieved 18 November 2026Note. Project page: “Given a video stream and a language instruction, TrackVLA++ predicts a tracking trajectory”.
- Base model
- NavFoMSource and note: Base modelB arxiv.org/html/2510.07134 · Retrieved 18 November 2026Note. Technical report: “TrackVLA++ is built upon NavFoM”.
Specifications
5 of 14 stated 9 not stated
5 fields hidden 4 not-stated fields with a note stay ·
How to read the figuresShow guideClose
- not statedNo source
- 0Reported as zero
- ASource
Select a source marker for source details and notes.
Release1/1 disclosed
Released8 October 2025
Source and note: ReleasedC arxiv.org/abs/2510.07134 · Retrieved 18 November 2026Note. arXiv listing: “Submitted on 8 Oct 2025”.
Input and output2/4 disclosed
Model typeVision-language-action (VLA)
Source and note: Model typeA pku-epic.github.io/TrackVLA-plus-plus-Web/ · Retrieved 18 November 2026Note. Project page: “TrackVLA++ is a novel Vision-Language-Action model that incorporates spatial reasoning and target identification memory”
InputsCamera Language
Source and note: InputsA pku-epic.github.io/TrackVLA-plus-plus-Web/ · Retrieved 18 November 2026Note. Project page: “Given a video stream and a language instruction, TrackVLA++ predicts a tracking trajectory”.
What it controlsNot stated
Source and note: What it controlsB arxiv.org/html/2510.07134 · Retrieved 18 November 2026Note. The model predicts waypoints for the robot's path, not motor commands. Technical report: the model predicts an action token, “finally decoded by a MLP-based action head to predict the tracking trajectory”.
Degrees of freedom controlledNot stated
Size and speed1/2 disclosed
ParametersNot stated
Source and note: ParametersB arxiv.org/html/2510.07134 · Retrieved 18 November 2026Note. The developer gives the size of the language model, not a total: it is “Qwen2-7B”.
Control rate4.8Hz
Source and note: Control rateB arxiv.org/html/2510.07134 · Retrieved 18 November 2026Note. Model inference rate, not motor control; the developer gives it as FPS. Technical report: “TrackVLA++ maintains an inference speed of 4.8 FPS”.
Where it runs and what it is built on1/2 disclosed
On robot or cloudNot stated
Source and note: On robot or cloudB arxiv.org/html/2510.07134 · Retrieved 18 November 2026Note. Real-world deployment on a remote server: “The video stream is sent to a remote server with an NVIDIA RTX 4090 GPU for processing”.
Base modelNavFoM
Source and note: Base modelB arxiv.org/html/2510.07134 · Retrieved 18 November 2026Note. Technical report: “TrackVLA++ is built upon NavFoM”.
Openness0/3 disclosed
AccessNot stated
Licence documentNot stated
Licence typeNot stated
The developer’s own claims0/2 disclosed
Learns new tasksNot stated
Works across robotsNot stated
Source and note: Works across robotsYes only if the developer itself says the model runs on different robot models, for example robots from two manufacturers or two of one manufacturer’s models. Several units of the same robot do not count.
Notes
The project page lists the institutions as “1 Peking University 2 GalBot 3 USTC 4 BAAI 5 Beihang University 6 SUSTech 7 Beijing Normal University”.
Sources
One line per source, not per figure: a source has one retrieval date.
- Apku-epic.github.io/TrackVLA-plus-plus-Web/Main source. Retrieved 18 November 2026
- Barxiv.org/html/2510.07134Retrieved 18 November 2026
- Carxiv.org/abs/2510.07134Retrieved 18 November 2026
More models
Same developer
LAWPeking University
- No photograph
LDA-1BPeking University
- No photograph
MM-NavPeking University
- No photograph
TrackVLAPeking University
Uni-NaVidPeking University
UrbanVLAPeking University