X-Humanoid · robot AI model
Pelican-Sim 1.0
China · 2026
Sources retrieved: 12 November 2026 (A, B, C)
- Model type
- World modelSource and note: Model typeA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Developer wording: “Pelican-Sim 1.0 is a shared action-conditioned world model simulator for heterogeneous robots.”
- Inputs
- Camera LanguageSource and note: InputsA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “Given a first-frame RGB image, a robot joint trajectory, and a language instruction, it predicts the future video.” The trajectory is the action the video must follow: the model “generates interactive videos that follow the commanded actions”.
- Access
- Open weights (download)Source and note: AccessA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “hf download ShilongZou/Pelican-Sim1.0 --local-dir checkpoints/Pelican-Sim-1.0”
- Base model
- Cosmos-Predict2.5-2BSource and note: Base modelA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “base_model: nvidia/Cosmos-Predict2.5-2B”
- Licence document
- NVIDIA Open Model LicenseSource and note: Licence documentA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “license_name: nvidia-open-model-license”
Specifications
7 of 14 stated 7 not stated
3 fields hidden 4 not-stated fields with a note stay ·
How to read the figuresShow guideClose
- not statedNo source
- yesStated by a source
- 0Reported as zero
- ASource
Select a source marker for source details and notes.
Release1/1 disclosed
Released10 September 2026
Source and note: ReleasedB arxiv.org/abs/2609.12036 · Retrieved 12 November 2026Note. arXiv listing: “Submitted on 10 Sep 2026”.
Input and output2/4 disclosed
Model typeWorld model
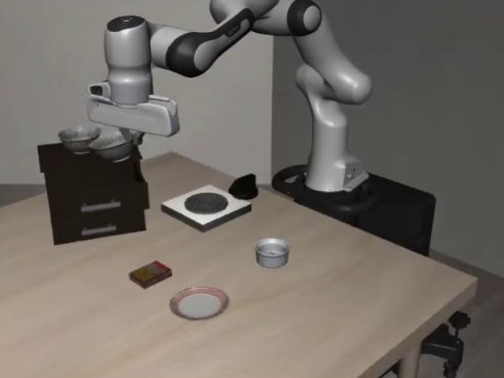
Source and note: Model typeA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Developer wording: “Pelican-Sim 1.0 is a shared action-conditioned world model simulator for heterogeneous robots.”
InputsCamera Language
Source and note: InputsA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “Given a first-frame RGB image, a robot joint trajectory, and a language instruction, it predicts the future video.” The trajectory is the action the video must follow: the model “generates interactive videos that follow the commanded actions”.
What it controlsNot stated
Source and note: What it controlsA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “Given a first-frame RGB image, a robot joint trajectory, and a language instruction, it predicts the future video.”
Degrees of freedom controlledNot stated
Source and note: Degrees of freedom controlledB arxiv.org/abs/2609.12036 · Retrieved 12 November 2026Note. Technical report: “a 28-dimensional action value space covering most mainstream embodiments”.
Size and speed0/2 disclosed
ParametersNot stated
Source and note: ParametersC github.com/ZouShilong1024/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Code repository: “2B Cosmos-Predict2.5 Video DiT + sparse MoE (1 shared + 8 routed experts, top-2)”.
Control rateNot stated
Where it runs and what it is built on1/2 disclosed
On robot or cloudNot stated
Base modelCosmos-Predict2.5-2B
Source and note: Base modelA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “base_model: nvidia/Cosmos-Predict2.5-2B”
Openness2/3 disclosed
AccessOpen weights (download)
Source and note: AccessA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “hf download ShilongZou/Pelican-Sim1.0 --local-dir checkpoints/Pelican-Sim-1.0”
Licence documentNVIDIA Open Model License
Source and note: Licence documentA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “license_name: nvidia-open-model-license”
Licence typeNot stated
Source and note: Licence typeA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “Open release.” The licence is given as “license_name: nvidia-open-model-license”.
The developer’s own claims1/2 disclosed
Learns new tasksNot stated
Works across robotsYes
Source and note: Works across robotsA huggingface.co/ShilongZou/Pelican-Sim1.0 · Retrieved 12 November 2026Note. Model card: “One checkpoint covers parallel-gripper, dexterous-hand, single-arm, and bimanual robots”Yes only if the developer itself says the model runs on different robot models, for example robots from two manufacturers or two of one manufacturer’s models. Several units of the same robot do not count.
Notes
The model card credits “Beijing Innovation Center of Humanoid Robotics (X-Humanoid)”.
Architecture: “2B Cosmos-Predict2.5 Video DiT + sparse MoE (1 shared + 8 routed experts, top-2)”.
Sources
One line per source, not per figure: a source has one retrieval date.
- Ahuggingface.co/ShilongZou/Pelican-Sim1.0Main source. Retrieved 12 November 2026
- Barxiv.org/abs/2609.12036Retrieved 12 November 2026
- Cgithub.com/ZouShilong1024/Pelican-Sim1.0Retrieved 12 November 2026