BAAI · robot AI model
Orca
China · 2026
Sources retrieved: 19 November 2026 (A, B)
- Model type
- World modelSource and note: Model typeA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026Note. Developer wording: ""A general world foundation model centered on Next-State-Prediction.""
- What it controls
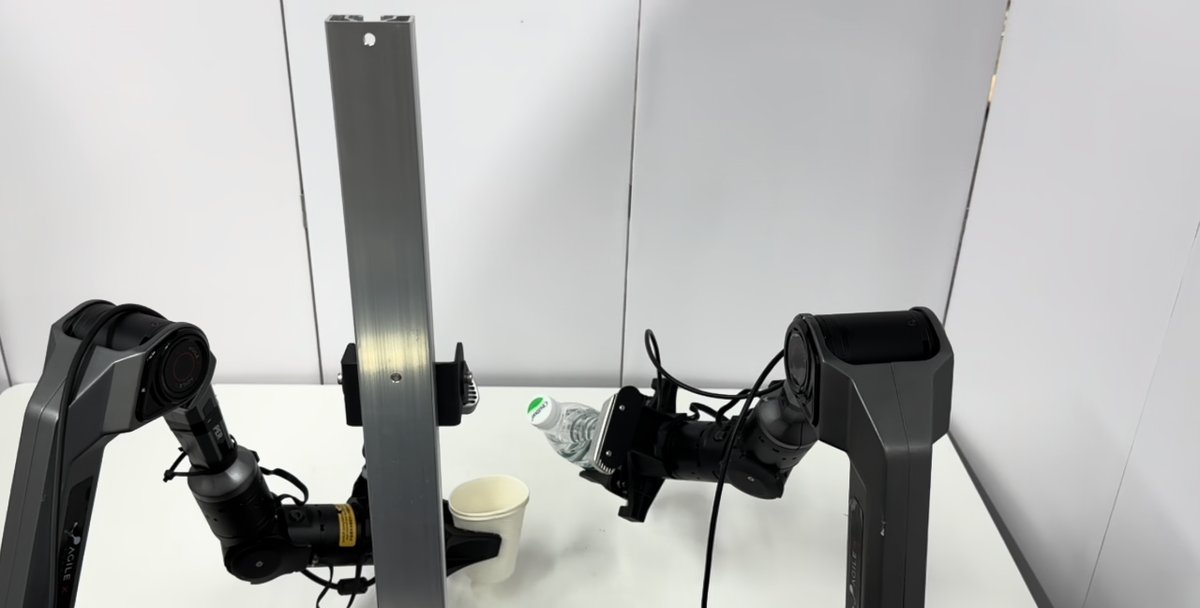
- Arms and handsSource and note: What it controlsB orca-wm.github.io · Retrieved 19 November 2026Note. Action generation is evaluated on a “dual-arm wheeled robot”.
- Inputs
- Camera LanguageSource and note: InputsA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026
- Access
- Open weights (download)Source and note: AccessA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026
- Parameters
- 4BSource and note: ParametersA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026
- Licence type
- Free, commercial useSource and note: Licence typeA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026Note. Model card header: ""license: apache-2.0"".
Specifications
9 of 14 stated 5 not stated
4 fields hidden 1 not-stated field with a note stays ·
How to read the figuresShow guideClose
- not statedNo source
- 0Reported as zero
- ASource
Select a source marker for source details and notes.
Release1/1 disclosed
Released29 June 2026
Source and note: ReleasedA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026Note. Technical report released 2026-06-29; Orca-4B checkpoint released on HuggingFace 2026-07-14.
Input and output3/4 disclosed
Model typeWorld model
Source and note: Model typeA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026Note. Developer wording: ""A general world foundation model centered on Next-State-Prediction.""
InputsCamera Language
Source and note: InputsA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026
What it controlsArms and hands
Source and note: What it controlsB orca-wm.github.io · Retrieved 19 November 2026Note. Action generation is evaluated on a “dual-arm wheeled robot”.
Degrees of freedom controlledNot stated
Size and speed1/2 disclosed
Parameters4B
Source and note: ParametersA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026
Control rateNot stated
Where it runs and what it is built on0/2 disclosed
On robot or cloudNot stated
Base modelNot stated
Openness3/3 disclosed
AccessOpen weights (download)
Source and note: AccessA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026
Licence documentApache-2.0
Source and note: Licence documentA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026
Licence typeFree, commercial use
Source and note: Licence typeA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026Note. Model card header: ""license: apache-2.0"".
The developer’s own claims1/2 disclosed
Learns new tasksNeeds retraining
Source and note: Learns new tasksA huggingface.co/BAAI/Orca-4B · Retrieved 19 November 2026Note. Model card: ""After pre-training, the Encoder is frozen, and only lightweight modality-specific decoders are trained to read out the latent into downstream modalities.""
Works across robotsNot stated
Source and note: Works across robotsYes only if the developer itself says the model runs on different robot models, for example robots from two manufacturers or two of one manufacturer’s models. Several units of the same robot do not count.
Notes
BAAI describes Orca as a general world foundation model centered on Next-State-Prediction, with the Orca-4B checkpoint released on HuggingFace.
Sources
One line per source, not per figure: a source has one retrieval date.
- Ahuggingface.co/BAAI/Orca-4BRetrieved 19 November 2026
- Borca-wm.github.ioMain source. Retrieved 19 November 2026